傻瓜教程——ROS运行hello world(python版)_ros noetic python 的cmakelist-CSDN博客
Ros Noetic Python – Ros Robot Tutorial – FMAQDW
The Ultimate Guide to Printing Hello World in ROS using Python - YouTube
hello, world - Python 教程 for Junior
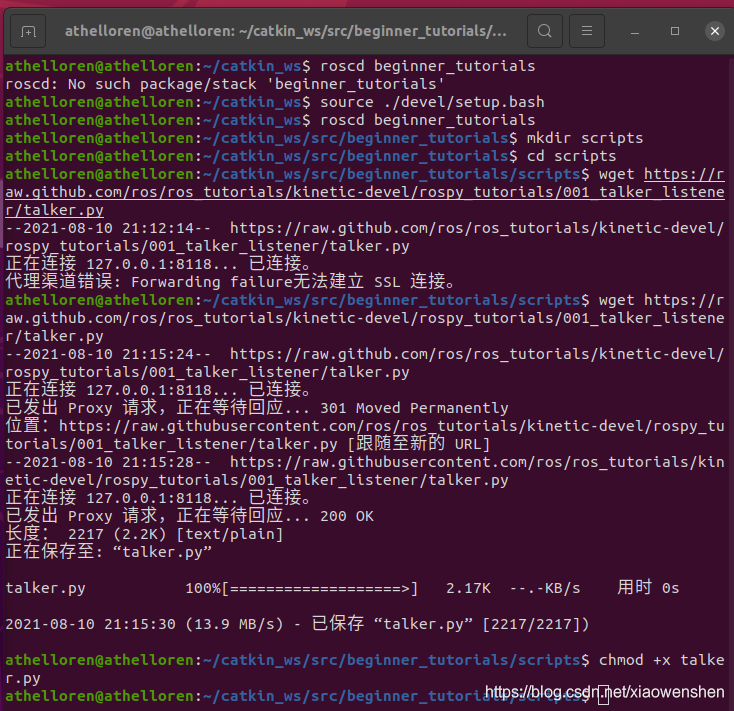
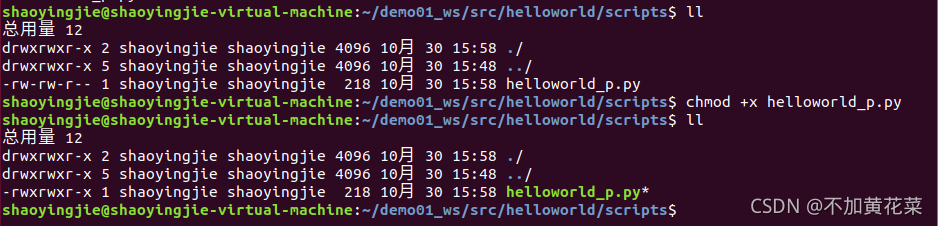
【ROS教程】 Python 版:ROS运行 Hello Word_python ros-CSDN博客
Ros学习笔记(一)Ros中HelloWorld实现(C++/Python)_vsode ros python hello实现-CSDN博客
04.第一个 Python 程序:Hello World 从编写到运行全解析_第一个python程序-CSDN博客
ROS Noetic入门笔记(七)使用Python编写简单的Publisher与Suscriber_ros noetic python代码写成 ...
动手----编写和运行第一个Hello World程序_ide编写第一个 python hello world-CSDN博客
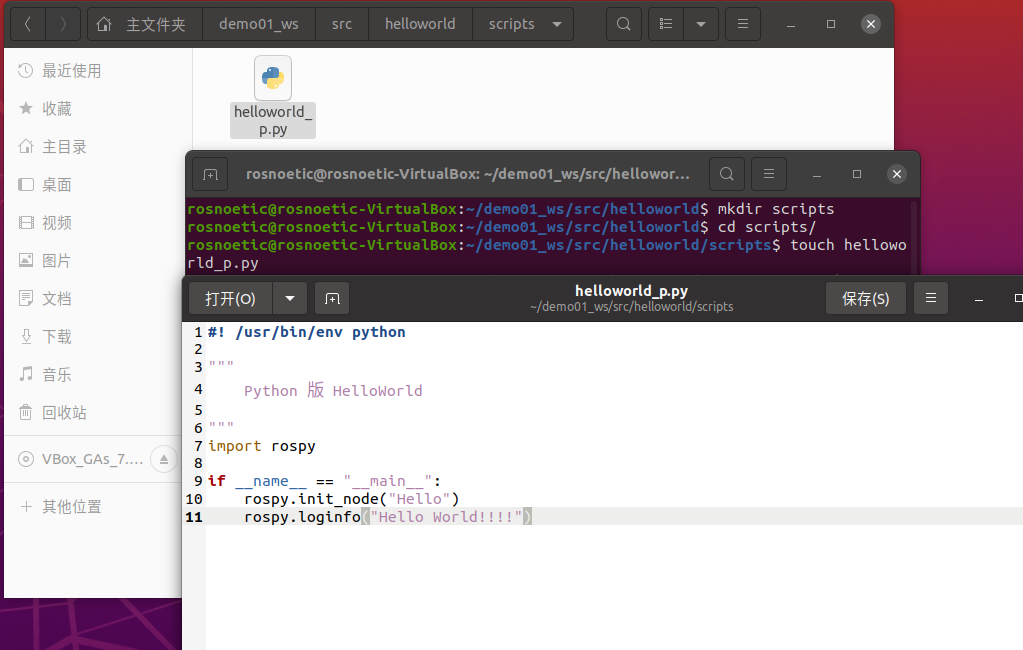
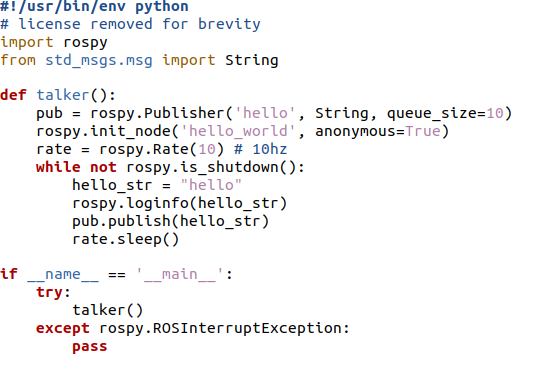
用ros输出hello,world!(python版) - 知乎
ROS入门(二)——第一个小程序helloworld_ros 小程序-CSDN博客
[ROS 系列学习教程] ROS参数服务器(Param):通信模型、Hello World与拓展_ros param-CSDN博客
ROS入门详细教程——动手实现你的第一个程序:Hello World!_ros教程-CSDN博客
ROS Indigo beginner_Tutorials-10 编写 ROS 话题版的 Hello World 程序(Python版 ...
用ros输出hello,world(python版)_ros 编写一个hello world py-CSDN博客
【1】ROS机器人学习-ROS快速体验-HelloWorld的实现_ros新建文本文档txt-CSDN博客
[ROS 系列学习教程] ROS话题(Topic)通信:通信模型、Hello World与拓展_ros topic-CSDN博客
ROS快速体验HelloWord c++和python实现 - 蔡军帅 - 博客园
[ROS 系列学习教程] ROS服务(Service)通信:通信模型、Hello World与拓展_ros service-CSDN博客
[ROS 系列学习教程] ROS Hello World-CSDN博客
ROS下完成c++第一个代码,ROS操作系统下输出“hello world“_ros运行c代码-CSDN博客
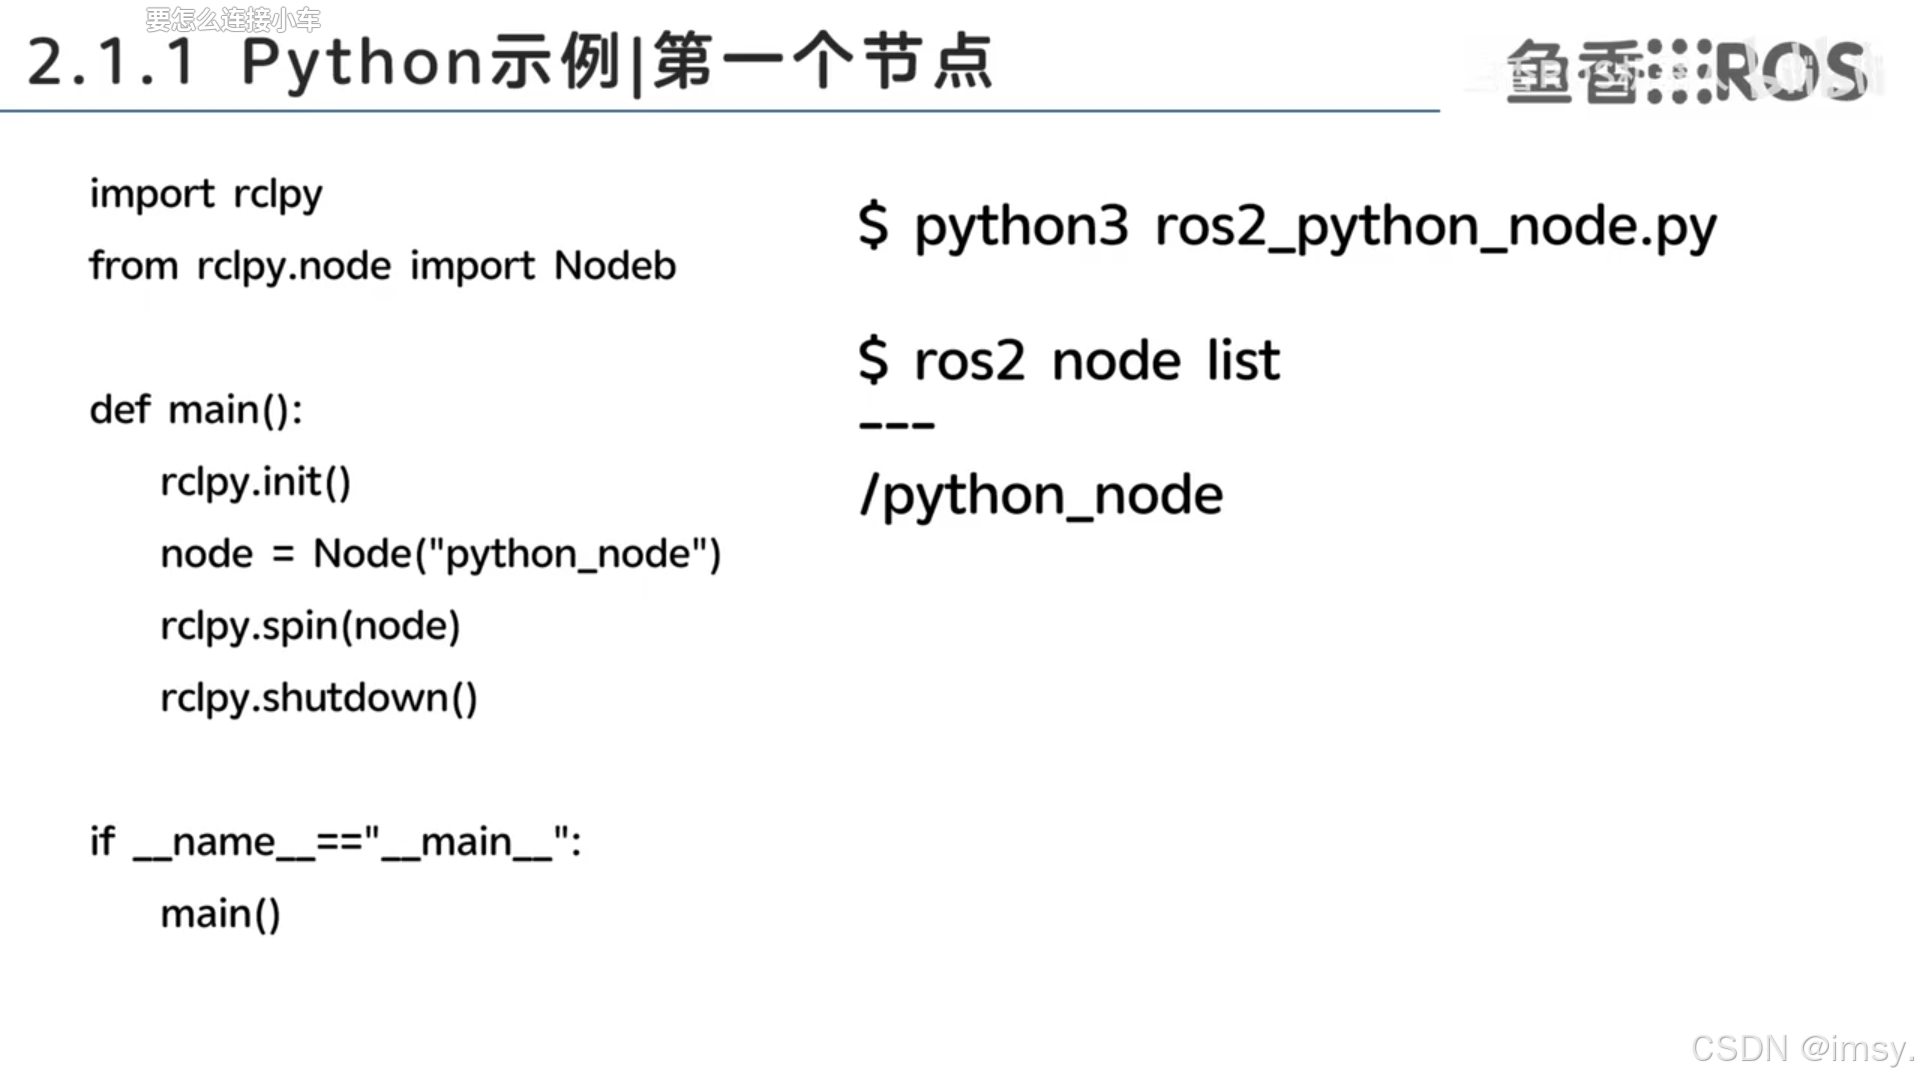
如何用ROS2写一个节点_ros2 自定义节点-CSDN博客
[ROS 系列学习教程] ROS动作通讯(Action):通信模型、Hello World与拓展_ros教程-CSDN博客
学习笔记1:ROS初始HelloWorld流程(python)-CSDN博客
【ROS2】通讯机制Topic Hello World代码示例讲解(Python版)_ros2 python-CSDN博客
ROS入门保姆级教程:1-hello world初体验_ros入门教程hello,识别不到hello-CSDN博客
ROS入门教程(三)—— 用C++或Python实现Hello world_ros用什么编程语言-CSDN博客
ROS快速体验HelloWord c++和python实现-CSDN博客
ROS2功能包Hello world(python)_ros2 helloworld-CSDN博客
ROS机器人编程<四>:了解ROS系统及实现hello world输出(python)_利用python在ros里输出hello world ...
学习《ROS2机器人开发从入门到实践》Passage1_ros 2机器人开发从入门到实践-CSDN博客
c++和python实现ros中的helloworld-CSDN博客
ros入门实践(基于鱼香ros的教程)(一)-CSDN博客
Tutorial: Build and run a new ROS package - PAL SDK 23.1 documentation
ROS2基础_ros2 helloworld-CSDN博客
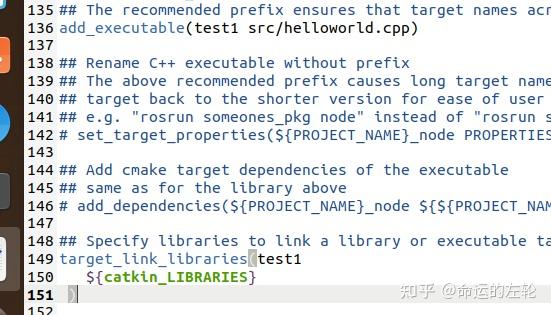
用ros输出hello,world!(c++版) - 知乎
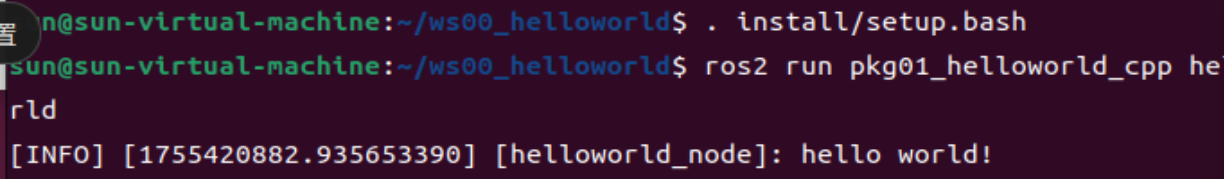
ROS2中node之最简单的HelloWorld(C++)案例_ros2 helloworld-CSDN博客
Ros的基础入门(代码版)_ros基本运行代码-CSDN博客
3.ROS2中node 打印 ‘Hello world!’_ros2 打印函数-CSDN博客
ROS入门笔记(九):编写ROS的第一个程序hello world(重点) - 知乎
ROS创建工作空间编辑及运行(helloworld c++)_查看ros工作环境-CSDN博客
编写ROS2中第一个Helloworld节点_ros2 helloworld-CSDN博客
在ROS 中创建一个工作空间并使用C++编写hello world程序_ros工作空间要怎么写cpp-CSDN博客
在ROS的noetic版本中通过rosrun运行python文件_ros的.py文件怎么运行-CSDN博客
轻松上手Python:从安装到第一个Hello World程序_python hello world代码-CSDN博客
ROS学习(一)ROS Noetic安装及环境配置-CSDN博客
ROS学习第二节——HelloWorld_在ros 里service 通讯实现 hello world消息收发-CSDN博客
U1_ ROS概述与环境搭建 | 梦翔
【ROS机器人入门】1.2 ROS输出helloworld-CSDN博客
ros0基础-day2-CSDN博客
ROS学习第一章(赵虚左老师的课程)_赵虚左ros讲义-CSDN博客
Linux(Ubuntu16.04 ,64bit)学习之下安装ROS的教程(附一个hello world程序)_虚拟机16.04ros安装教程 ...
ROS 入门教程(含开发调试配置) – LRL52 的博客
【ROS1-Noetic】学习记录02-建立一个节点(cpp和py)_ros创建cpp文件-CSDN博客
ROS Noetic入门完整版-CSDN博客
ROS入门教程(三)—— 用C++实现Hello world_ros 2.0 c++ hello world-CSDN博客
24-ROS第一个项目-CSDN博客
用ros输出hello,world(c++版)_ros c++ hello world-CSDN博客
ROS入门跟着我就够了(一)ROS概述与环境搭建_ros setup.sh写入.bashrc-CSDN博客
使用C++在ros系统中输出Hello World_ros运行c++代码-CSDN博客
ROS Programming with Python: Control and Simulate Robots Using ROS ...
终于有人把ROS(机器人操作系统)讲明白了_ros操作系统-CSDN博客
ROS2 Helloworld 入门——包含完整pdf手册_ros2机器人开发从入门到实践pdf-CSDN博客
ROS2基础_ros2基础知识-CSDN博客
ros包的结构用法解析_ros包是按照功能构造-CSDN博客
ROS安装教程(鱼香ROS快捷版)-CSDN博客
Ros 基本操作vscode 之 hello world 详细部署_ros工程 部署-CSDN博客
ROS_noetic-打印hello(√)-CSDN博客
ROS使用Python编写的步骤_ros如何编译python文件-CSDN博客
ROS机器人入门_机器人_leaoleao沄-DAMO开发者矩阵
ROS入门笔记(九):编写ROS的第一个程序hello world(重点)-阿里云开发者社区
ROS入门笔记(九):编写ROS的第一个程序hello world(重点) - 喵哥解说 - 博客园
AutoLabor-ROS-Python 学习记录——第一章 ROS概述与环境搭建 - 知乎
ROS2笔记2--工作空间、功能包、节点 - Lucky帅小武 - 博客园
ROS1基础入门:从零搭建机器人通信系统(Python/C++) - 技术栈
ROS学习笔记02、ROS使用C++、Python来实现HelloWorld_51CTO博客_c++ ros