一文学会ROS中带的rosbag来录制使用并用于SLAM离线建图_ros中bag的录制和使用bag进行建图-CSDN博客
ROS理论与实践 - 深蓝学院 - 专注人工智能与机器人的学习平台
ROS2 SLAM建图与导航实战--基于米尔RK3576开发板-腾讯云开发者社区-腾讯云
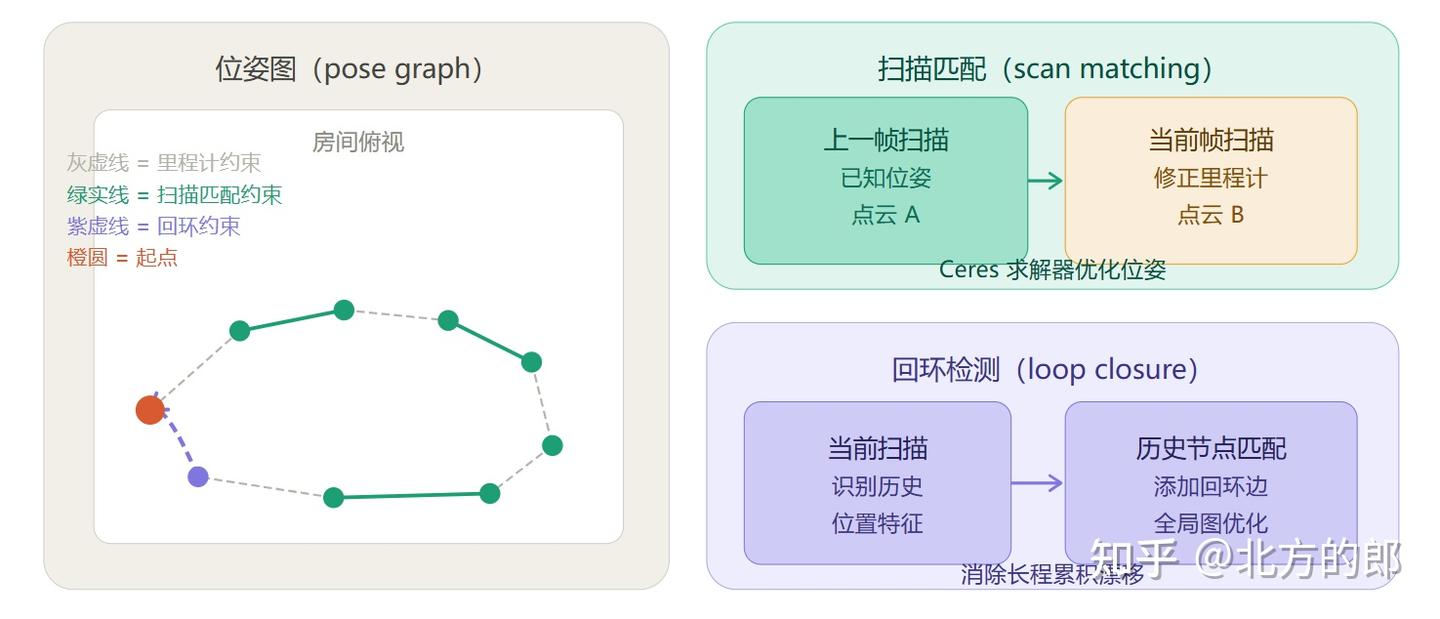
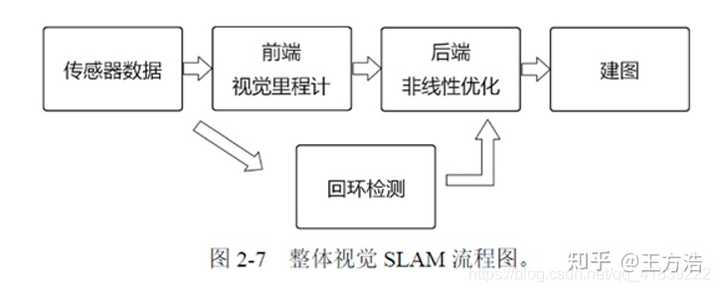
激光SLAM简介 - 知乎
ROS 2 101:第17章 记忆空间:slam_toolbox 建图 - 知乎
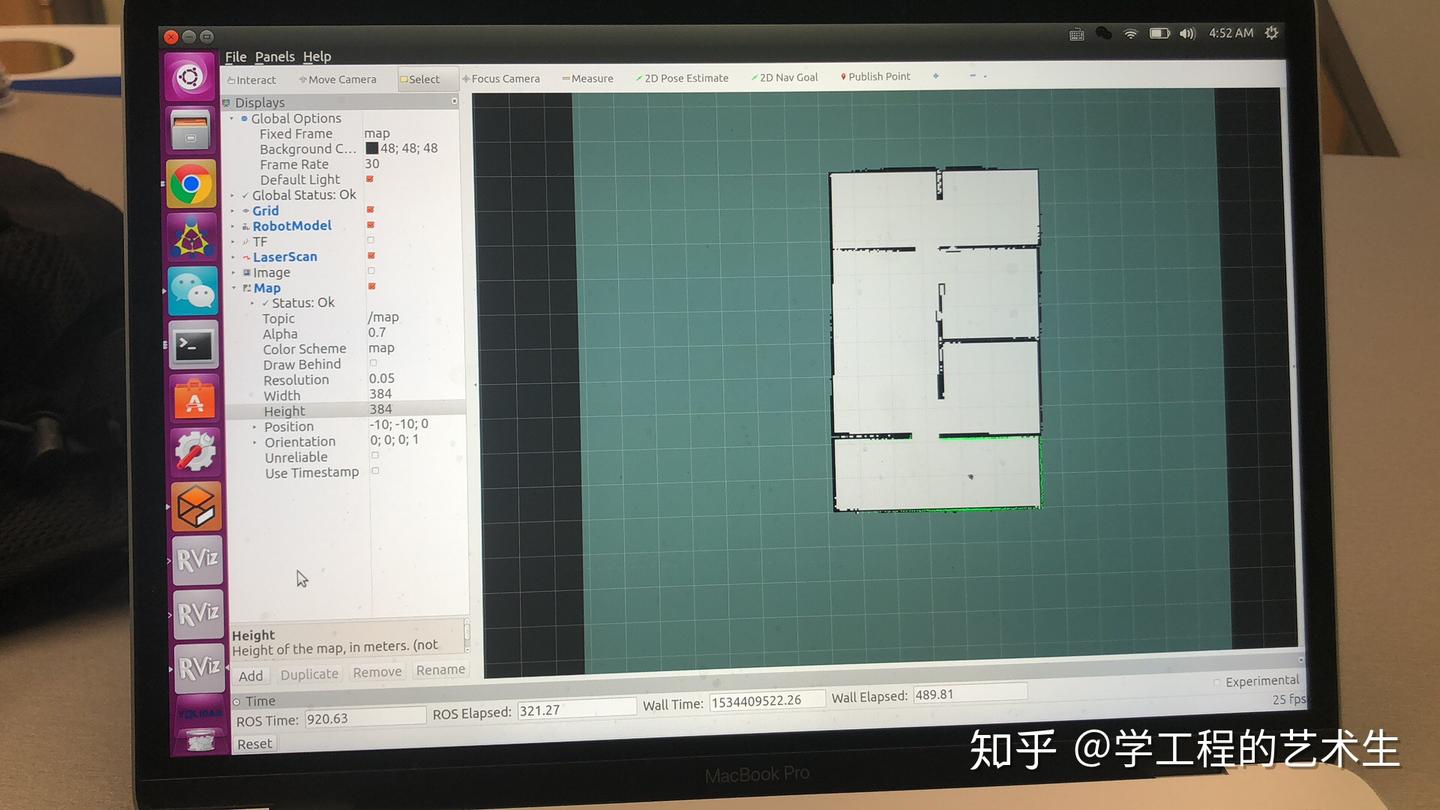
ROS中阶笔记(七):机器人SLAM与自主导航—SLAM功能包的使用(上)-阿里云开发者社区
如何学习SLAM(超全面)
《机器人SLAM导航核心技术与实战》第1季:第1章_ROS入门必备知识 - 知乎
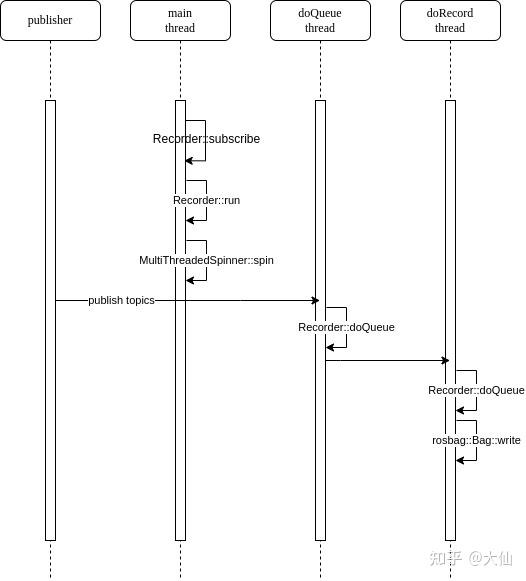
ROS常用组件(rosbag) - 知乎
ROS与SLAM学习心得和建议 - 知乎
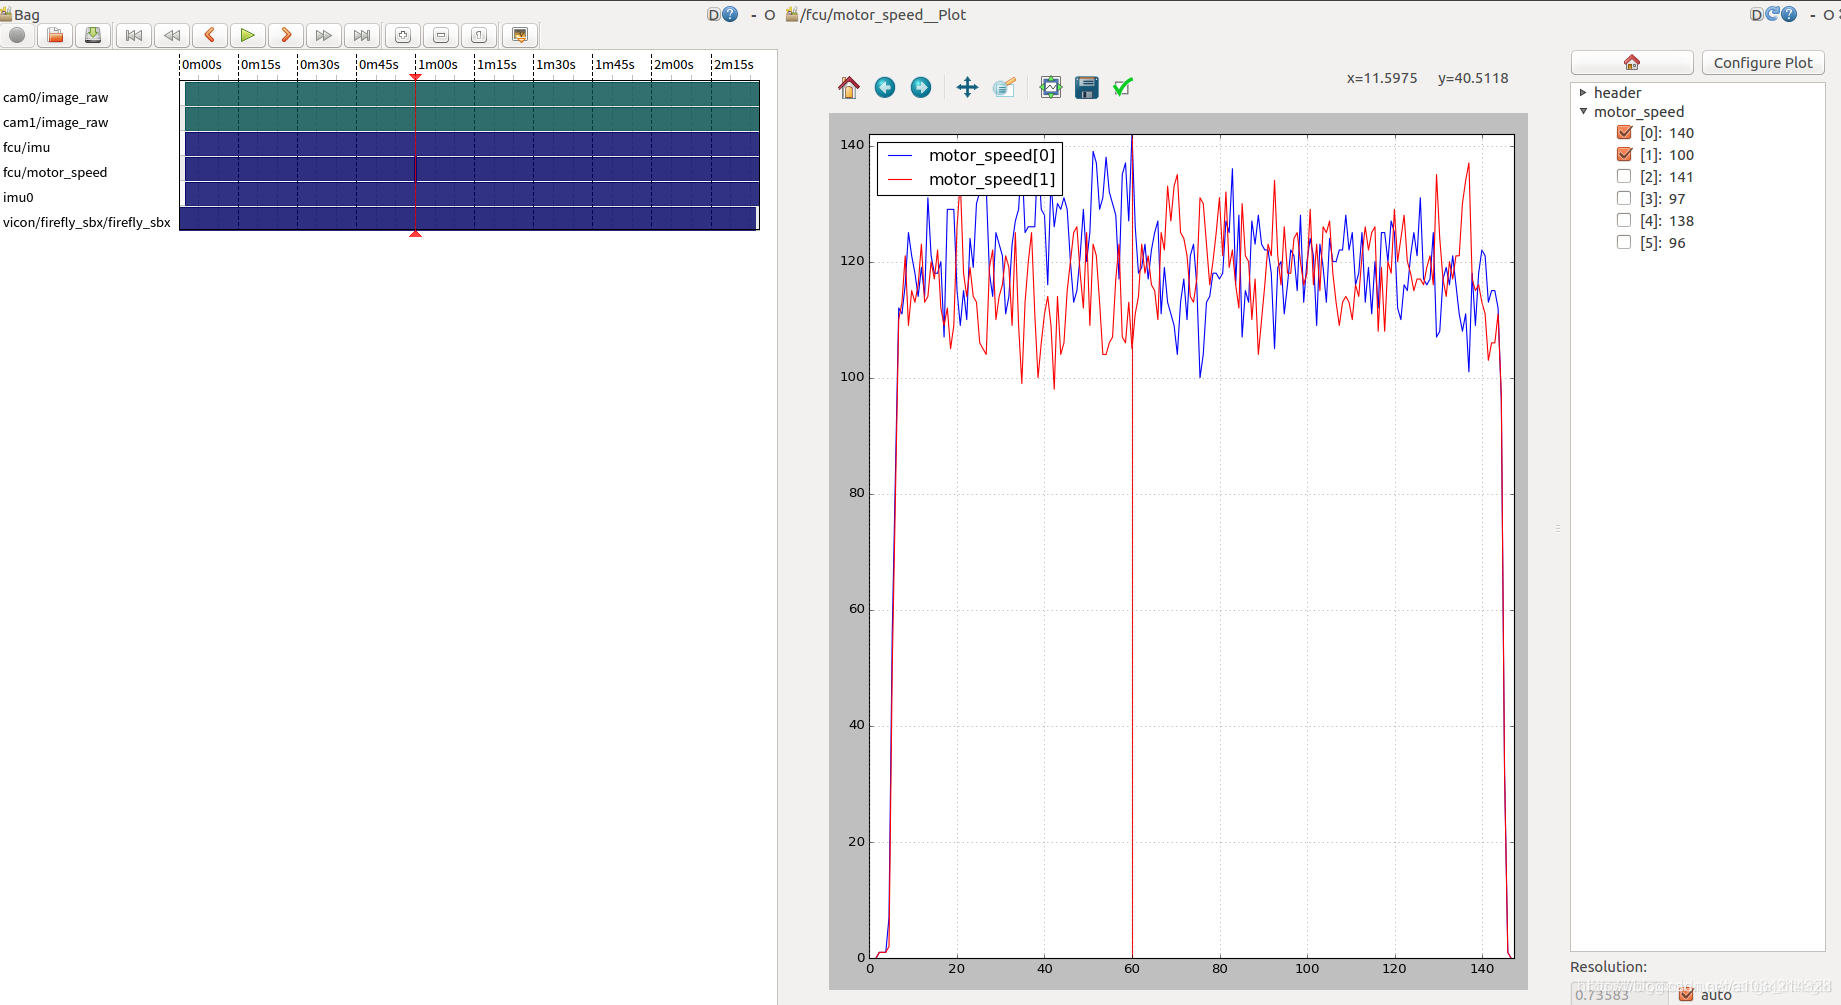
ROS bag的绘图工具:rqt_bag和PlotJuggler - 知乎
1028 注意rosbag的内存泄露 - 知乎
ROS1云课→27机器人SLAM小结-云社区-华为云
一文读懂自动驾驶中的机器人操作系统ROS - 知乎
ROS中阶笔记(七):机器人SLAM与自主导航—SLAM功能包的使用 - 知乎
ROS1 和 ROS2 的 rosbag 相互转换方法 - 知乎
【自己动手做一台SLAM导航机器人】第二章:ROS入门 - 知乎
rosbag详细使用——一文学会rosbag_rosbag play 某一个topic-CSDN博客
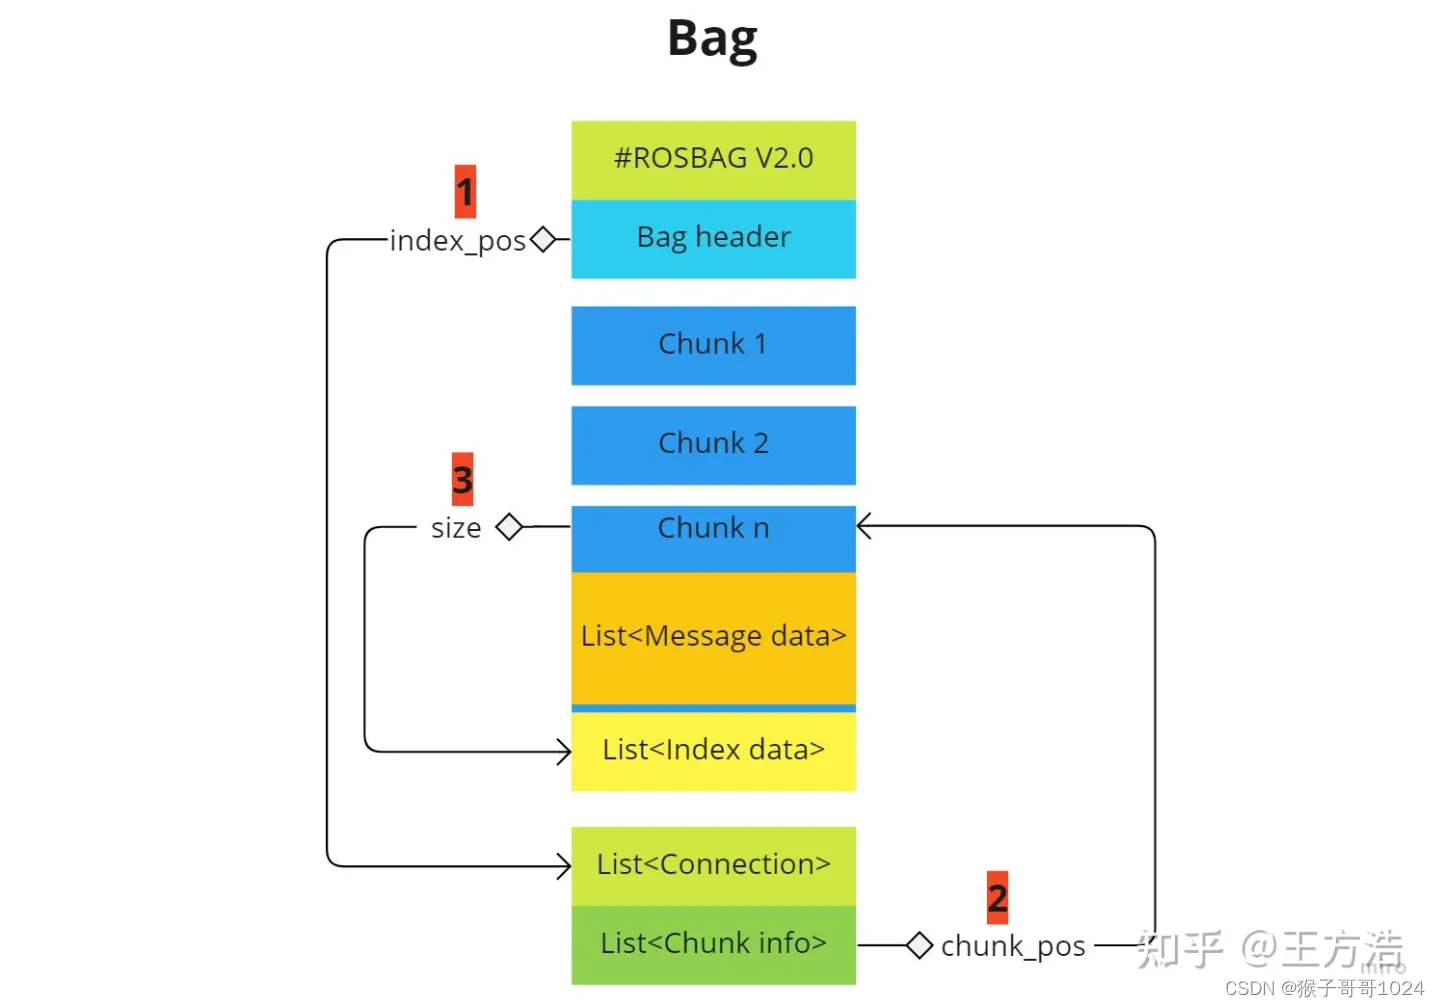
Rosbag格式分析_rosbag 查看话题类型格式-CSDN博客
ROS中bag的录制、播放和使用_rosbag-CSDN博客
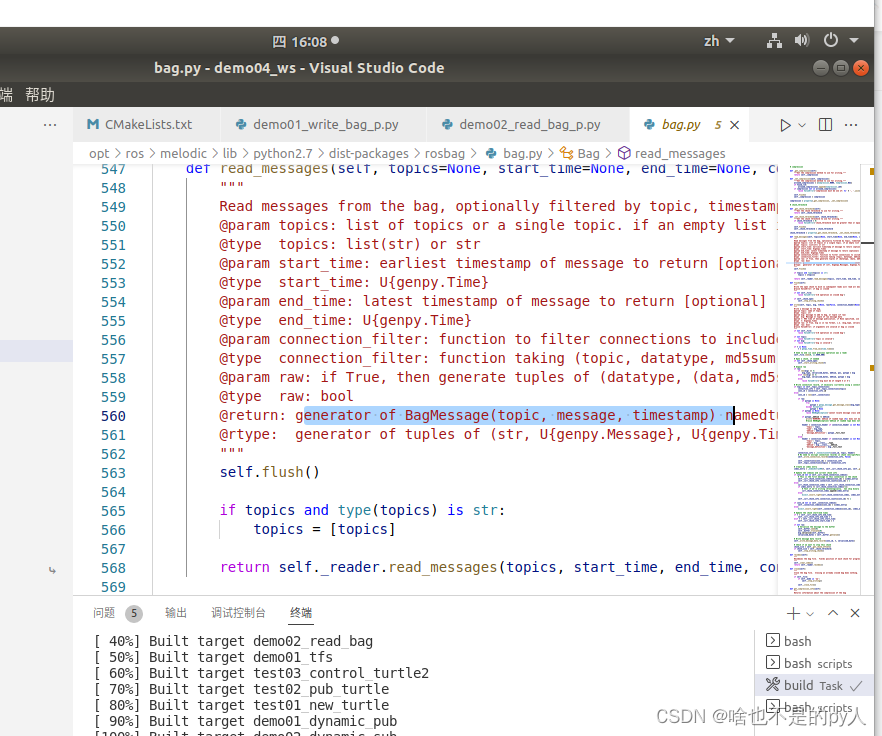
[ROS 系列学习教程] rosbag Python API_import rosbag-CSDN博客
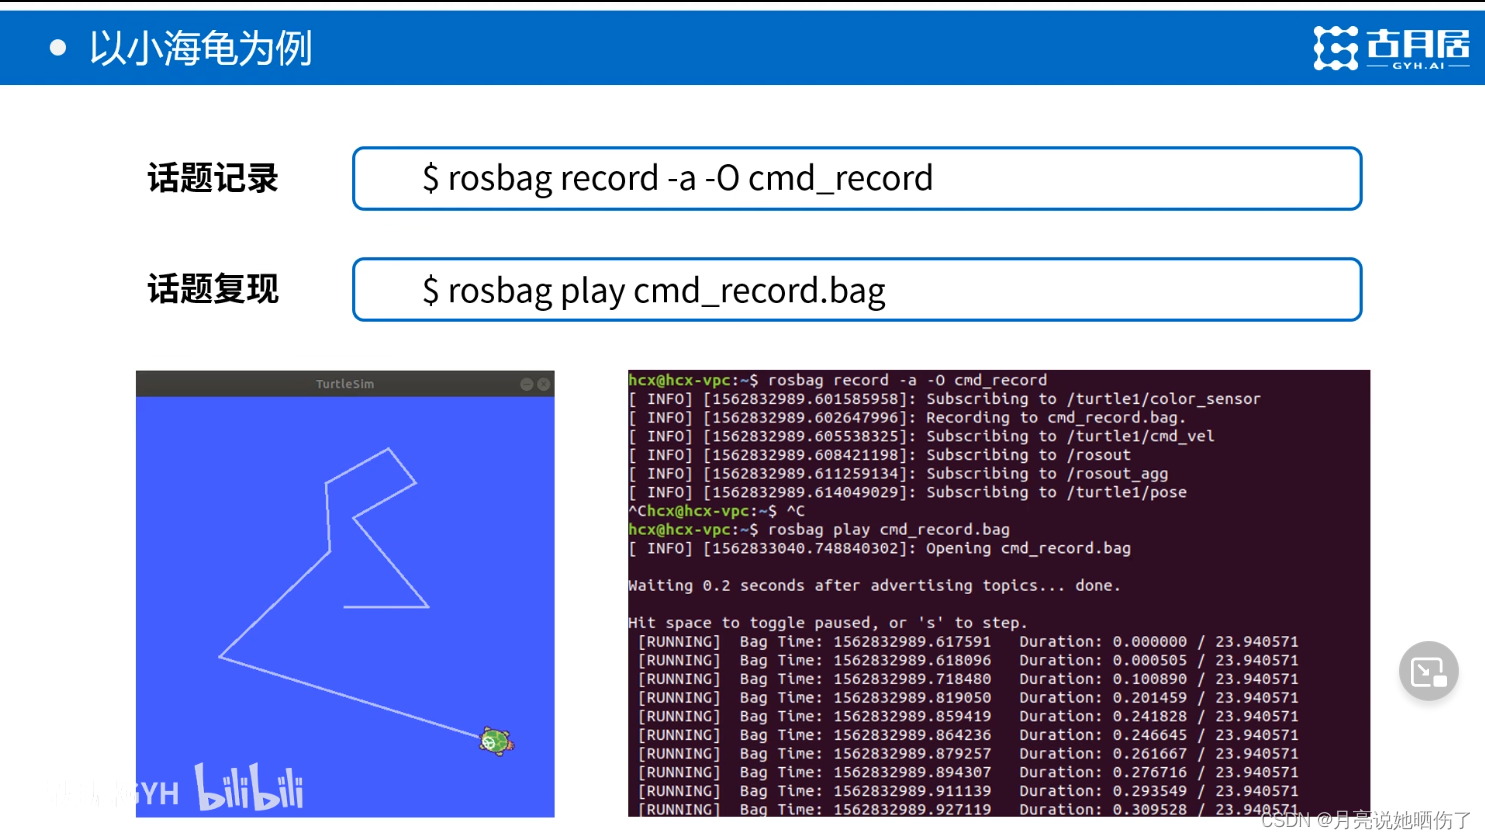
【ROS进阶篇】第六讲 ROS中的录制与回放(rosbag)-CSDN博客
ros上使用usb摄像头和激光雷达录制rosbag,并在rviz上播放_rviz显示bag中摄像头-CSDN博客
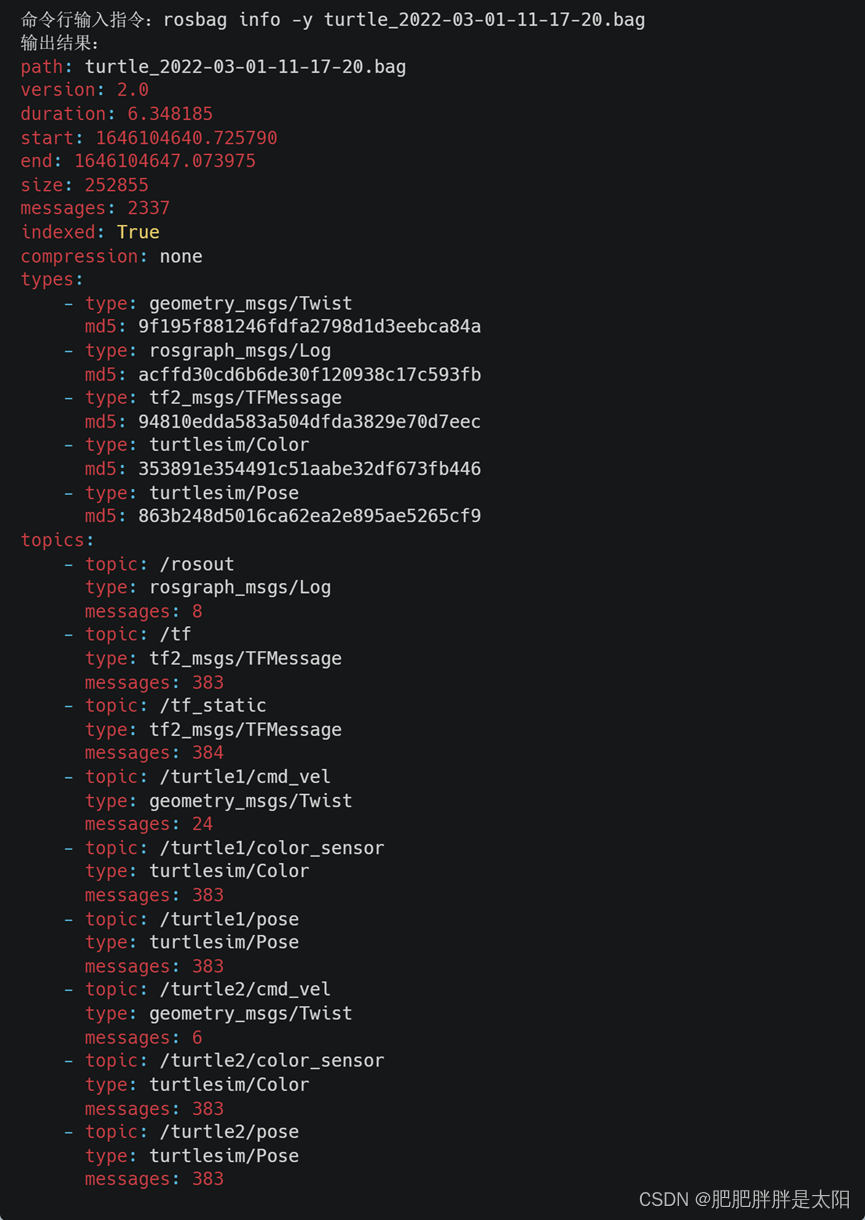
ROS:rosbag命令行指令详解(一)_rosbag info-CSDN博客
[ROS 系列学习教程] rosbag 命令行介绍_rosbag reindex-CSDN博客
ROS学习第四十一节——SLAM建图_ros slam建图-CSDN博客
如何学习SLAM(超级全面)_slam学习-CSDN博客
如何在ROS2中回放ROS1的bag包-rosbag_v2法_ros1和ros2的rosbag-CSDN博客
从零入门激光SLAM(三)——什么是ROS_slam ros-CSDN博客
ROS rosbag 使用指南-CSDN博客
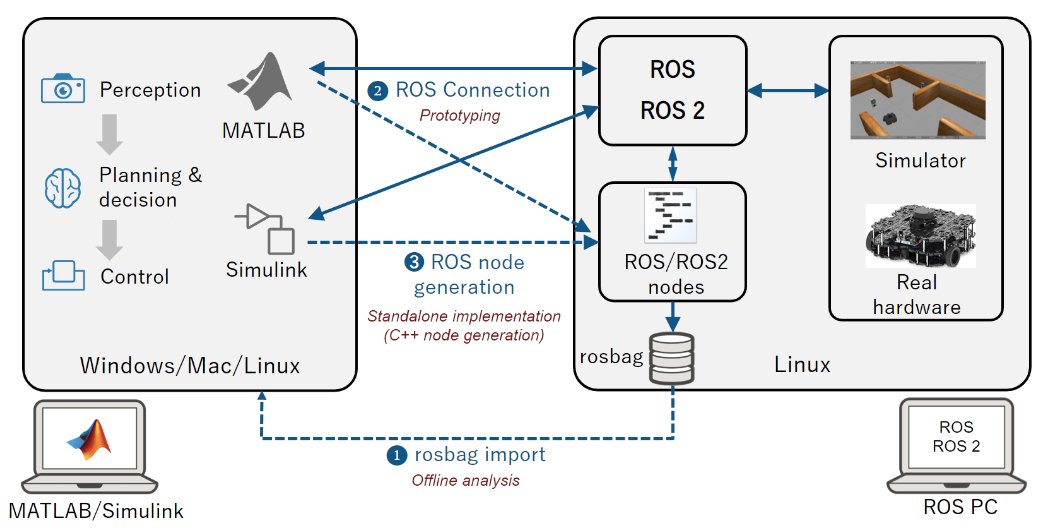
Matlab与ROS(1/2)链接与入门(一)_matlab ros-CSDN博客
ROS学习笔记3:ROS架构(了解)-CSDN博客
ROS总结理解_ros 依赖包是什么-CSDN博客
利用rosbag中的数据创建地图_rosbag map-CSDN博客
ROS中的rosbag和rqt工具箱实现(十五)_rqtbag-CSDN博客
Ros中bag文件相关学习记录_rosbag ffmepg-CSDN博客
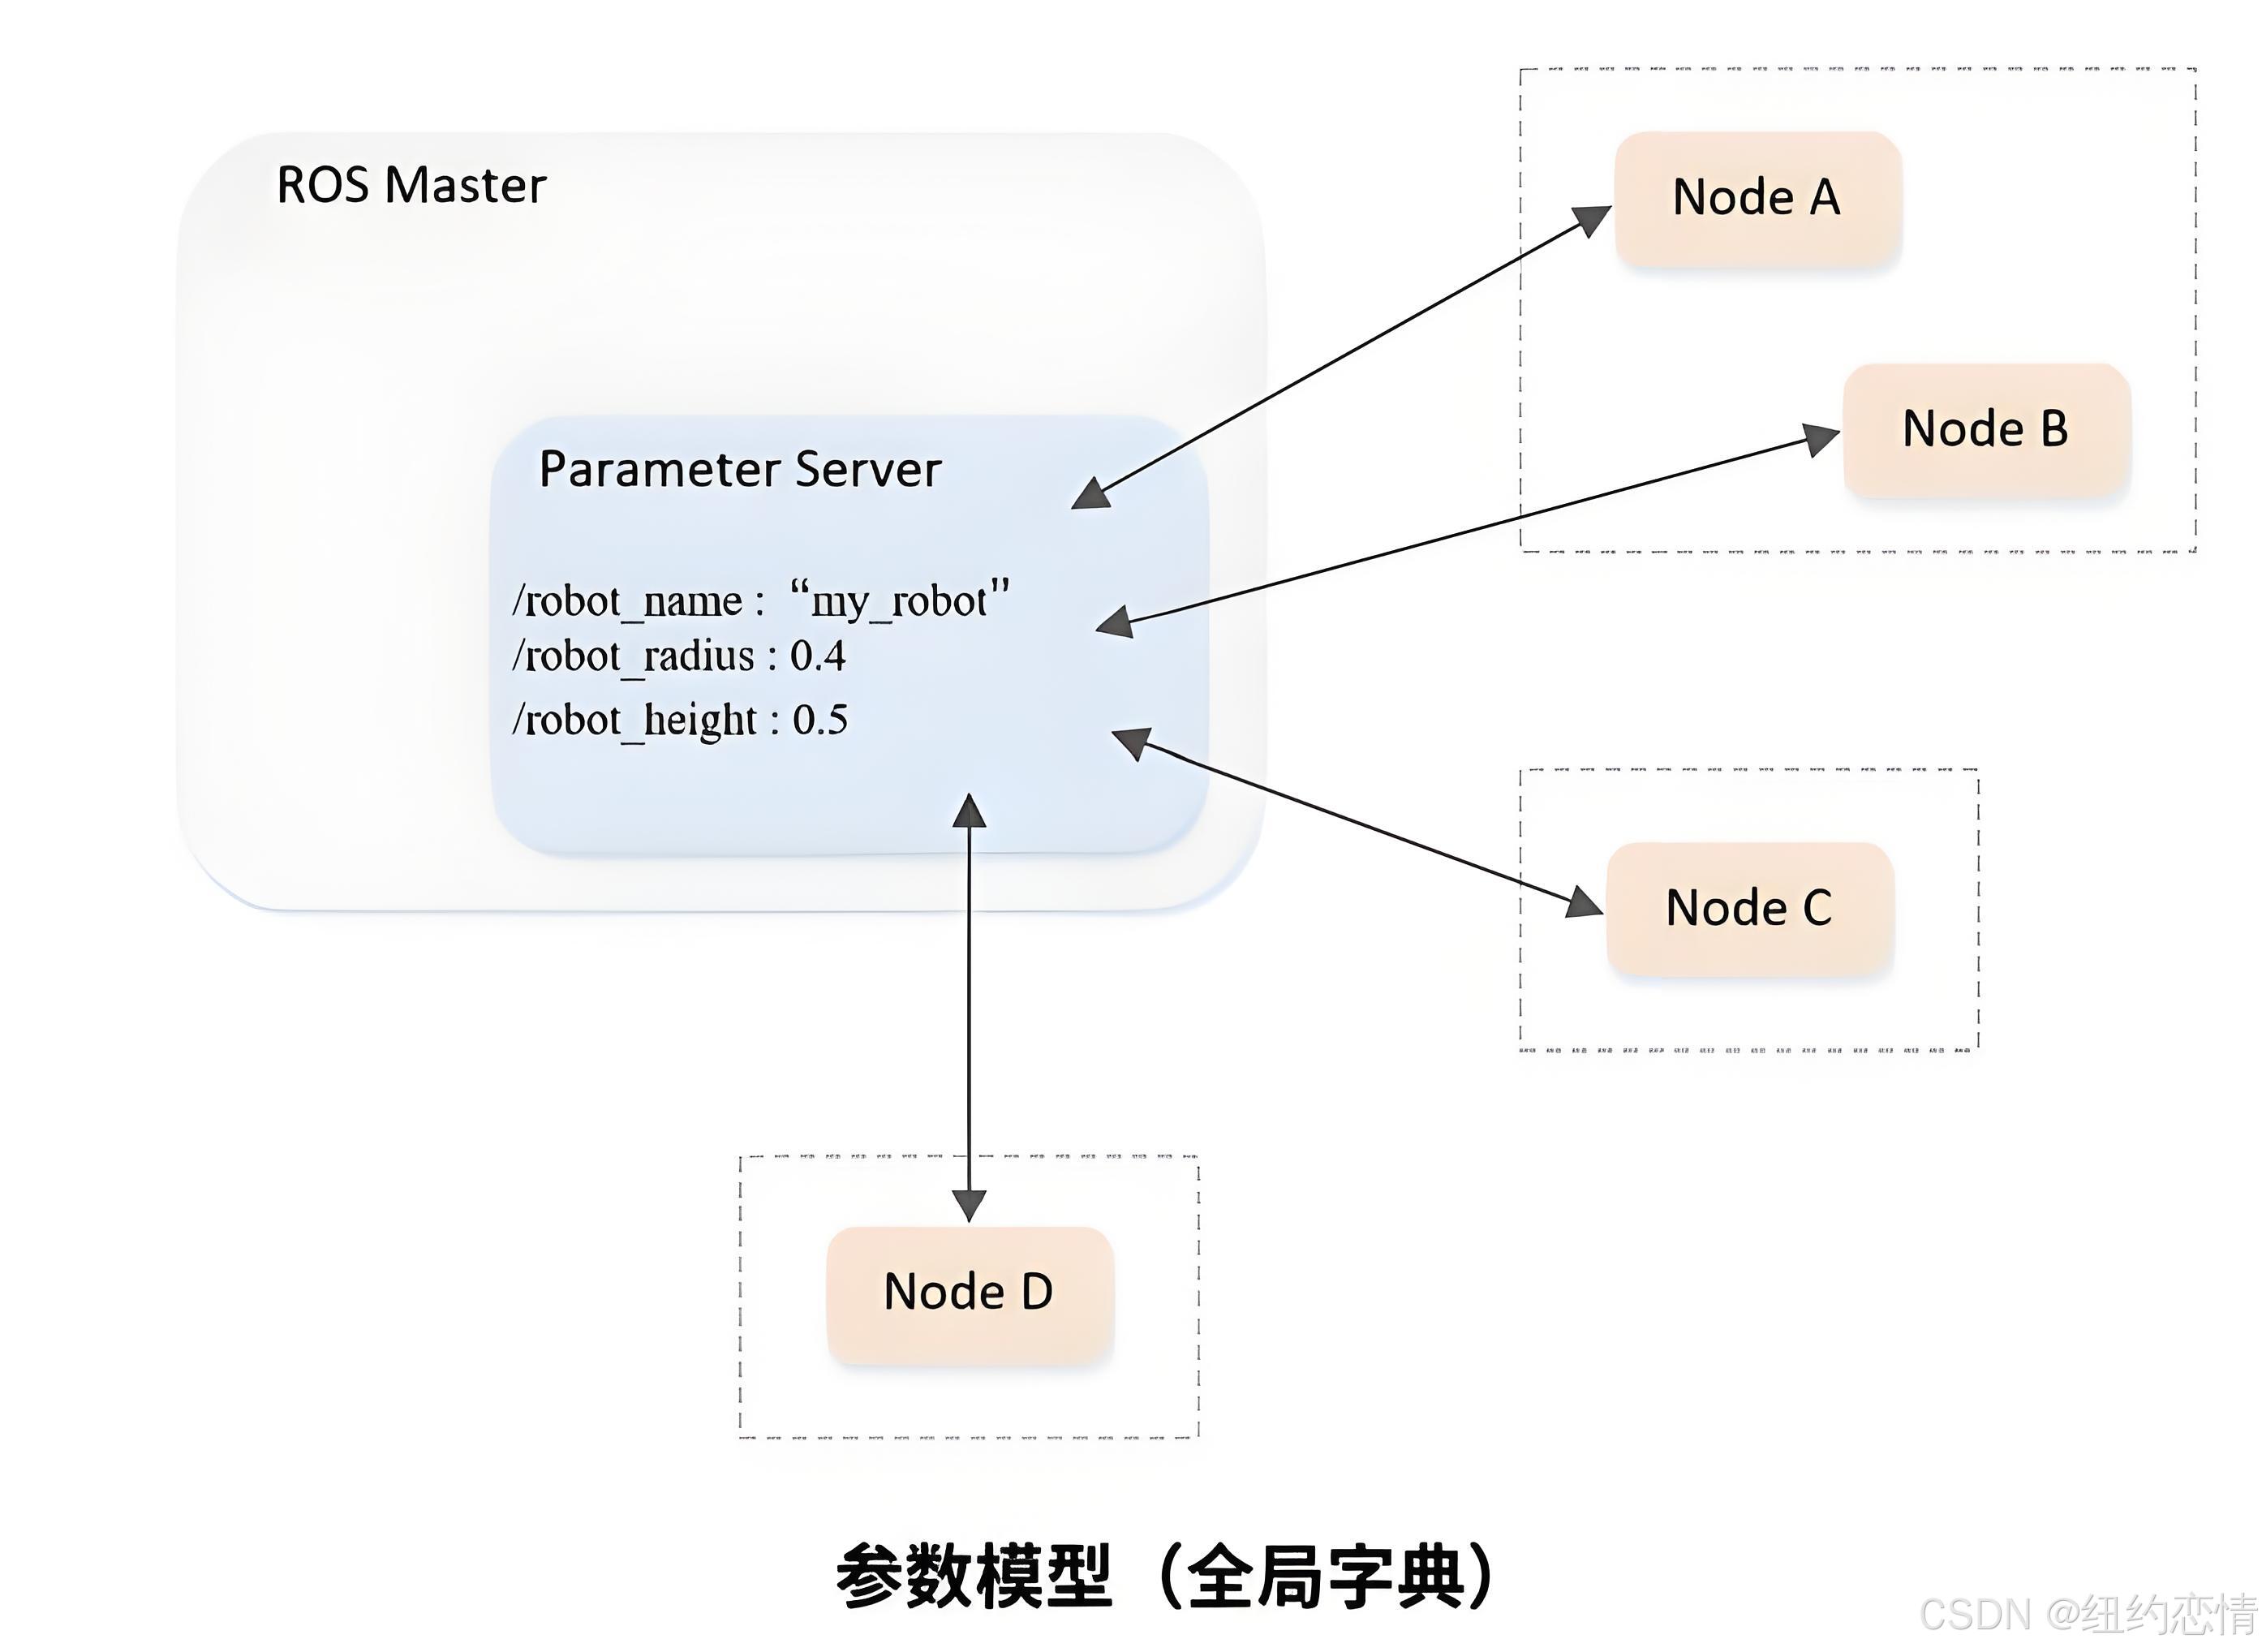
【ROS入门】10. 参数的使用与编程方法-CSDN博客
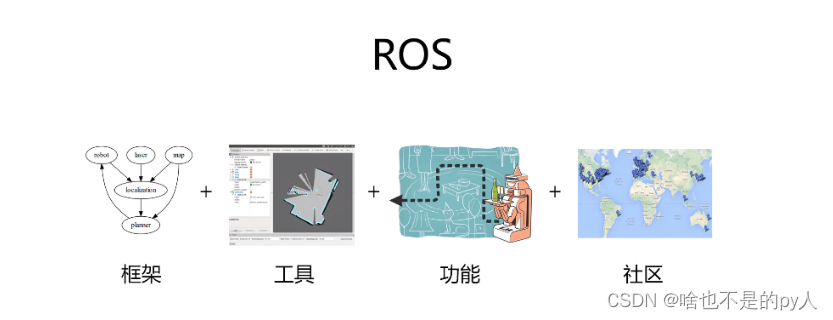
【ROS入门】ROS的核心概念_ros核心概念-CSDN博客
【ROS入门】SLAM_ros slam-CSDN博客
ROS系列:九、rosbag使用_rosbag write-CSDN博客
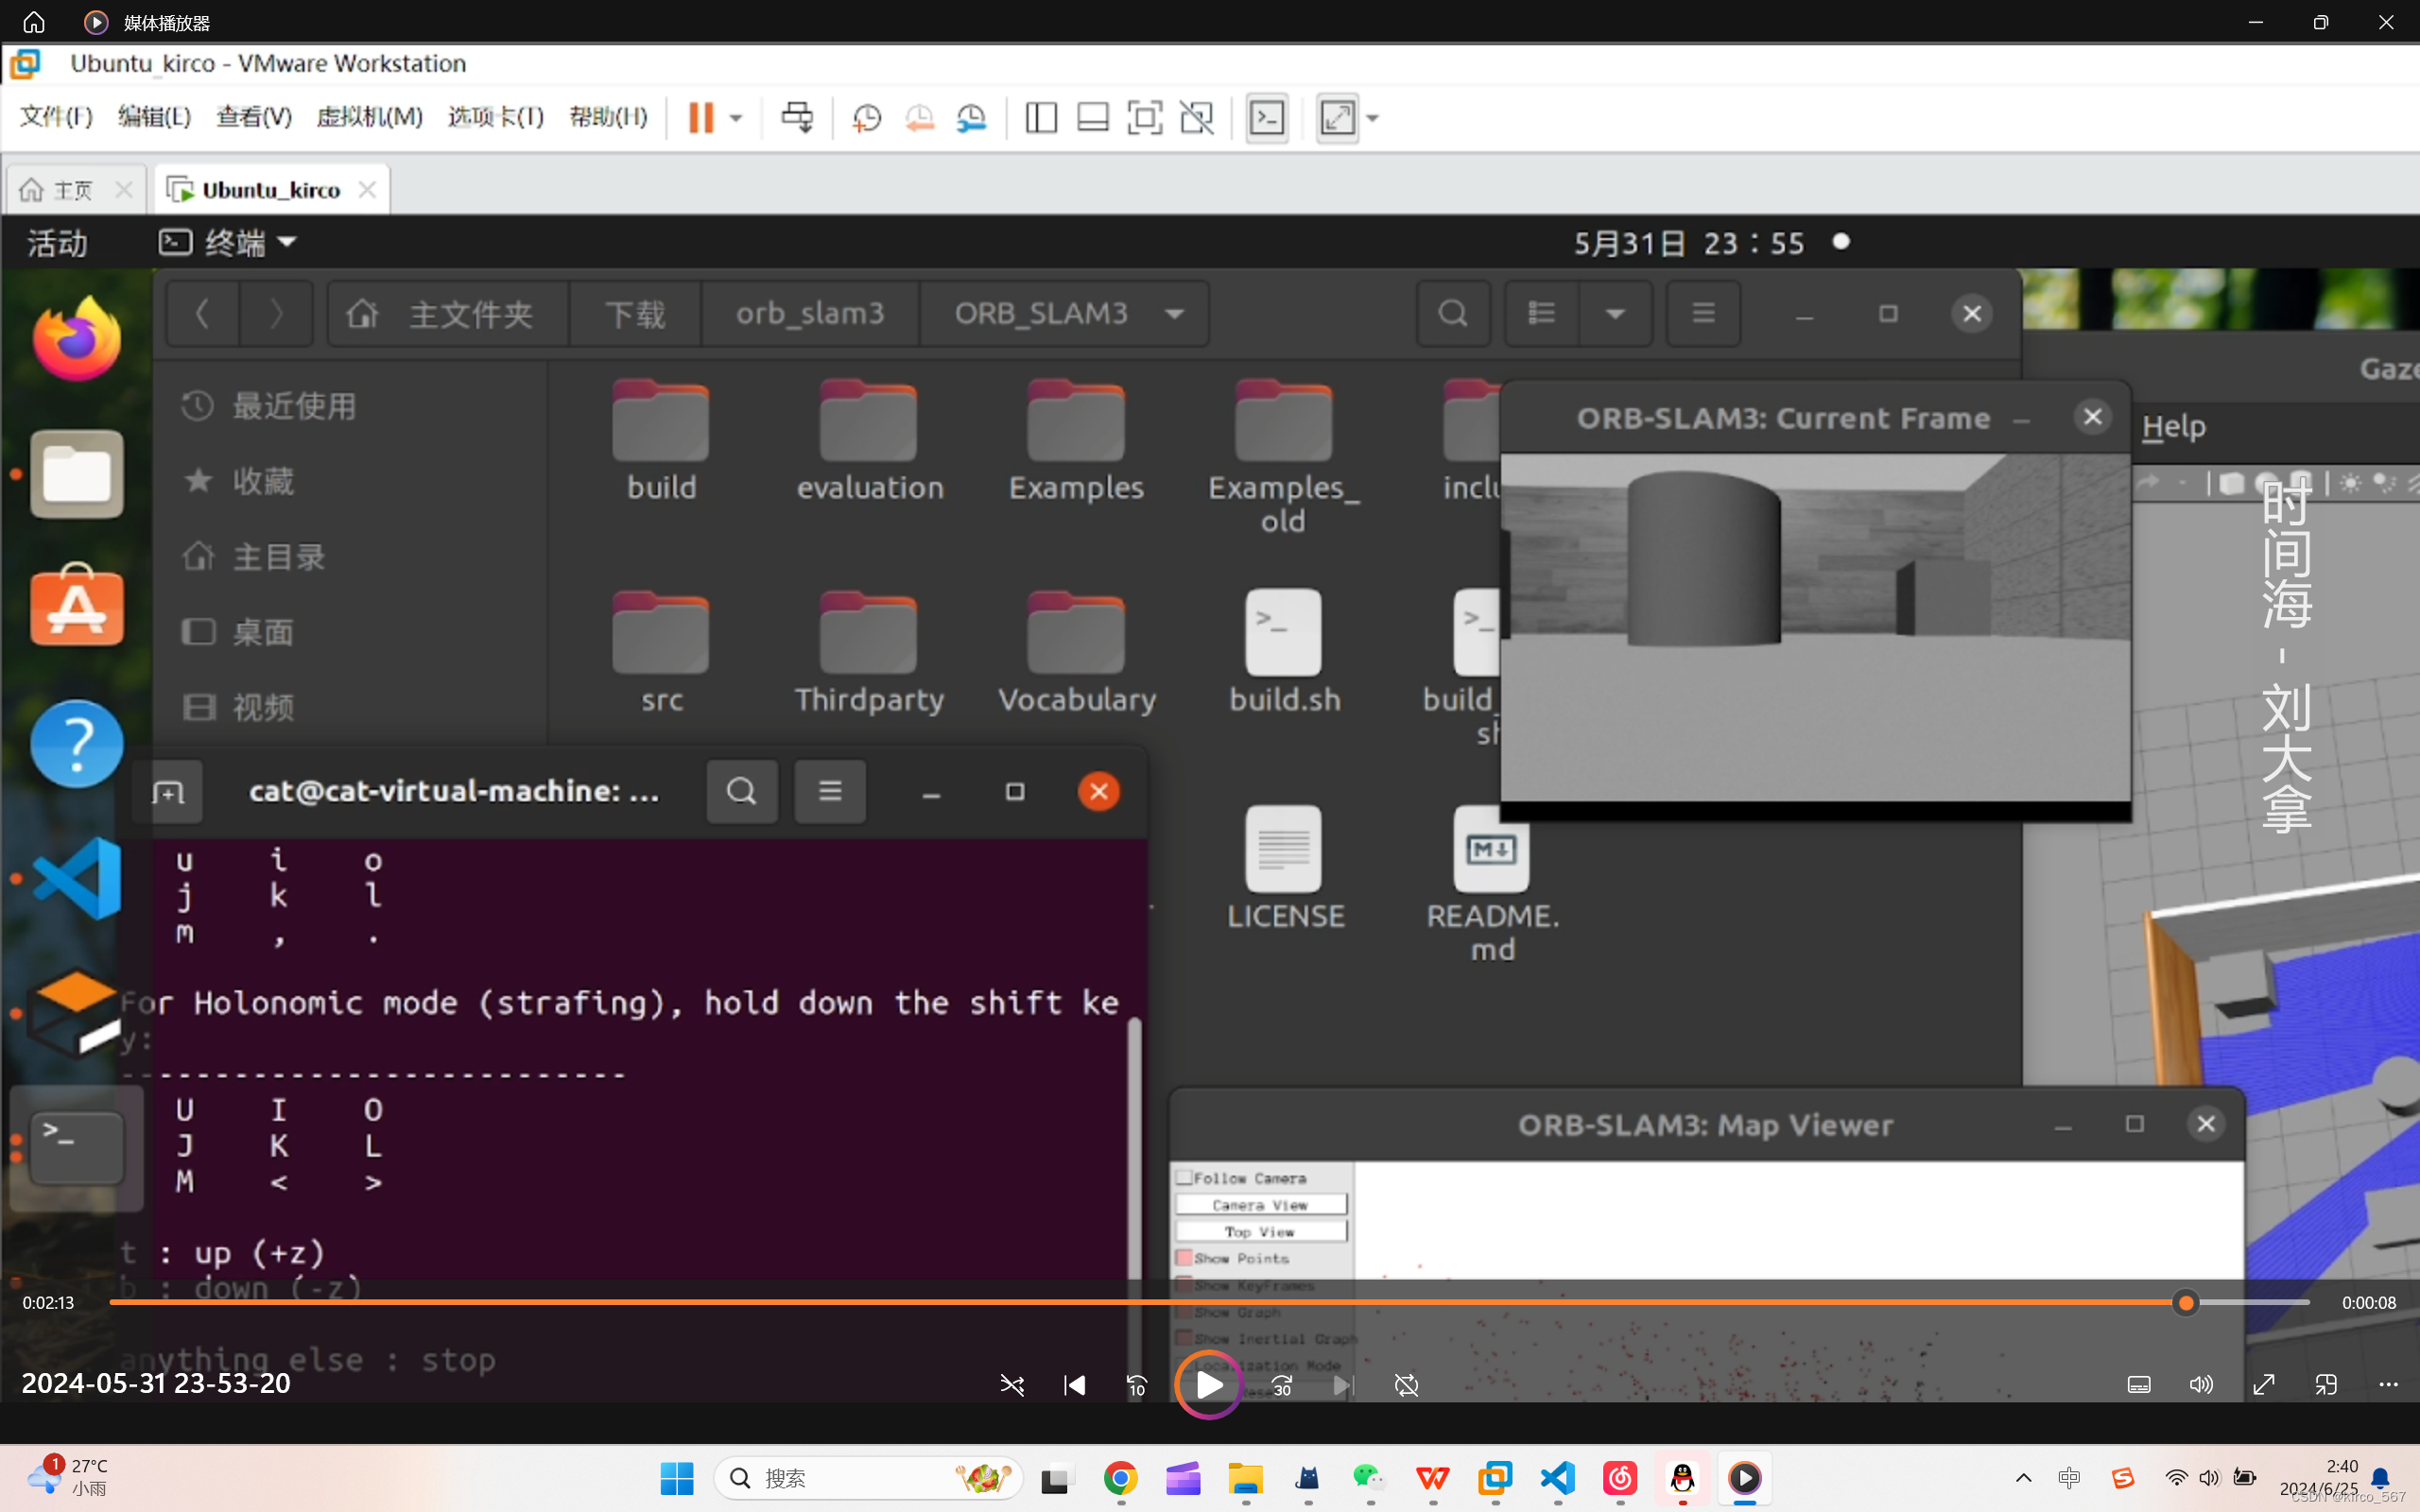
ROS2 Ubuntu20.04基于ORB-SLAM3库搭建SLAM系统;基于Gazebo搭建移动机器人,并结合SLAM系统进行定位和建图仿真 ...
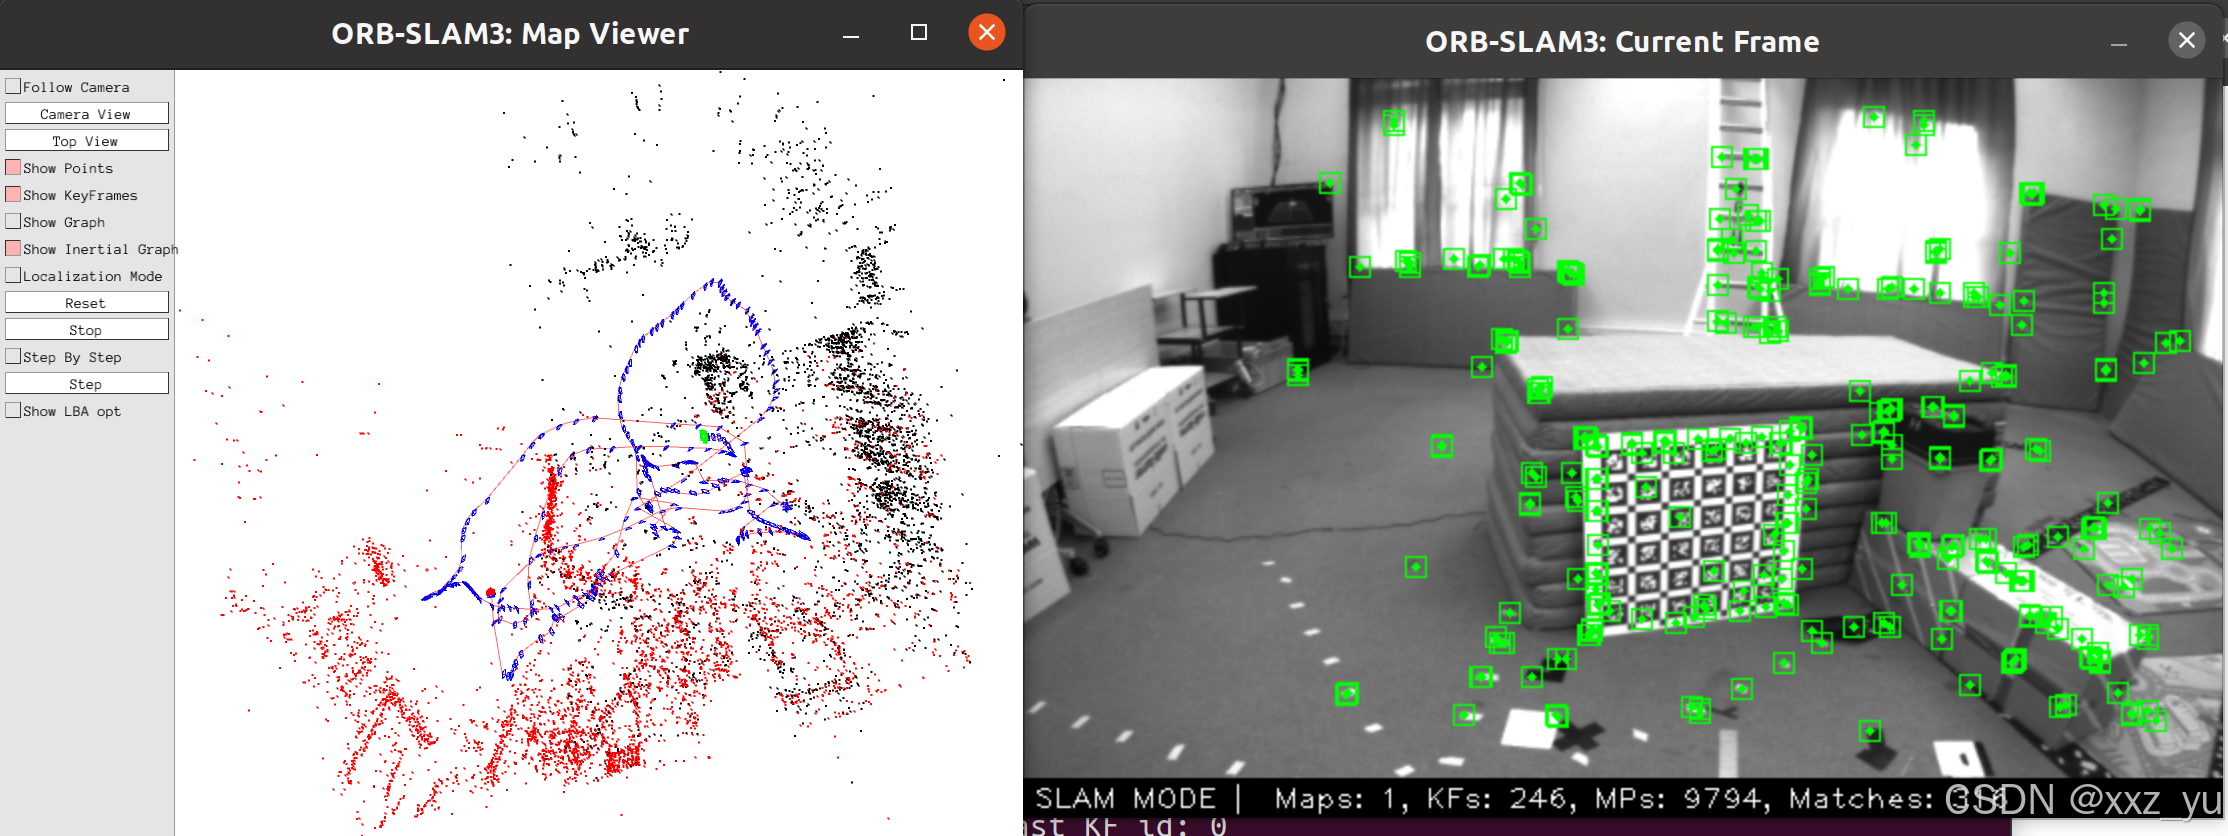
ORB-SLAM3建图,20.04,ROS1_orb slam3 ros-CSDN博客
Rosbag使用:bag文件可视化实现_livox 斑马线-CSDN博客
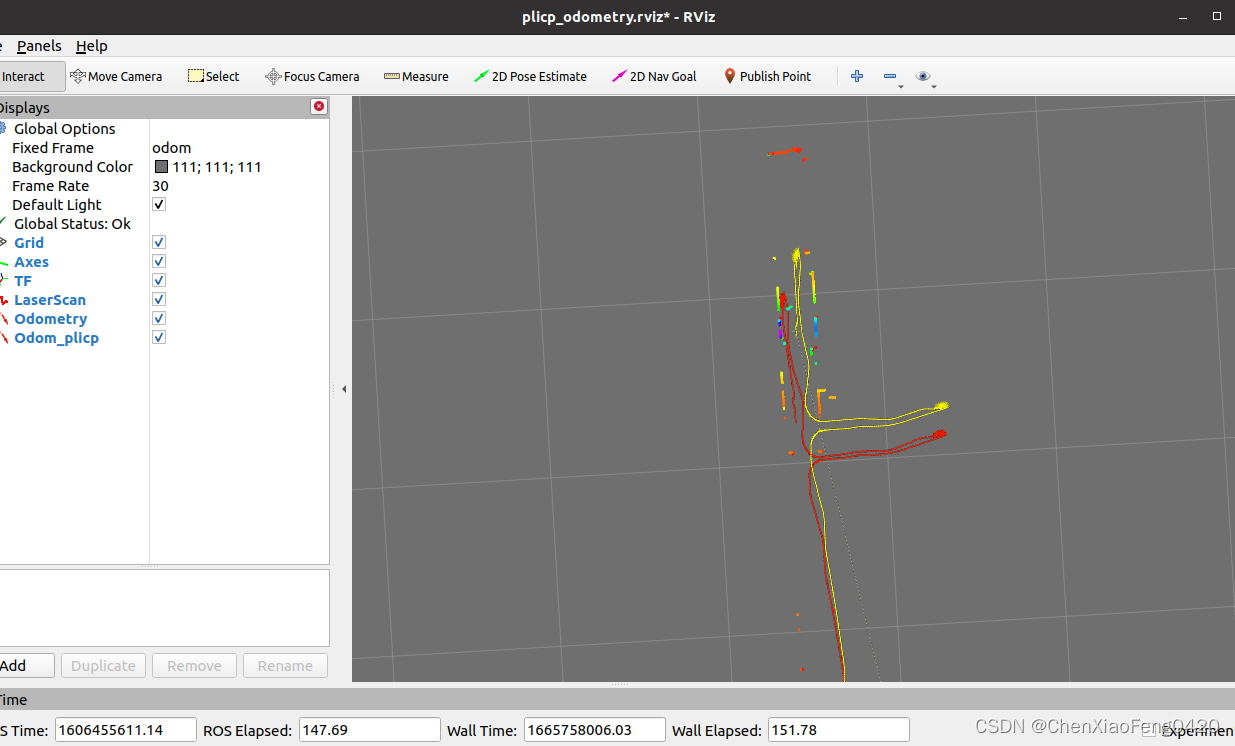
PL-ICP帧间匹配lesson3_plicp 包-CSDN博客
ROS2 use_sim_time 使用问题_ros2 用虚拟时间-CSDN博客
実習ROS 2 rosbag2を使う #ROS2 - Qiita
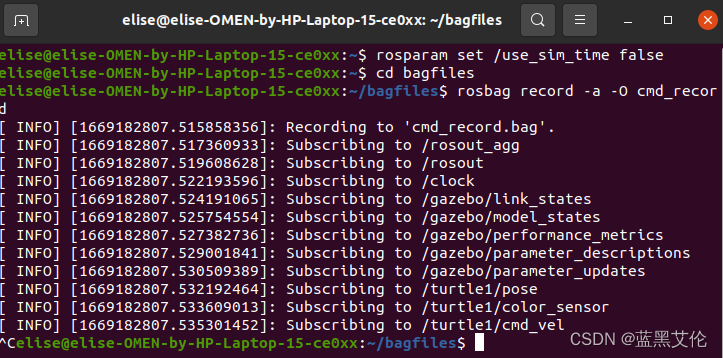
ROS学习笔记(十、rosbag录制数据与回放数据)-CSDN博客
ros1的数据包和ROS2的数据包播放或转换的方法_rosbags-convert-CSDN博客
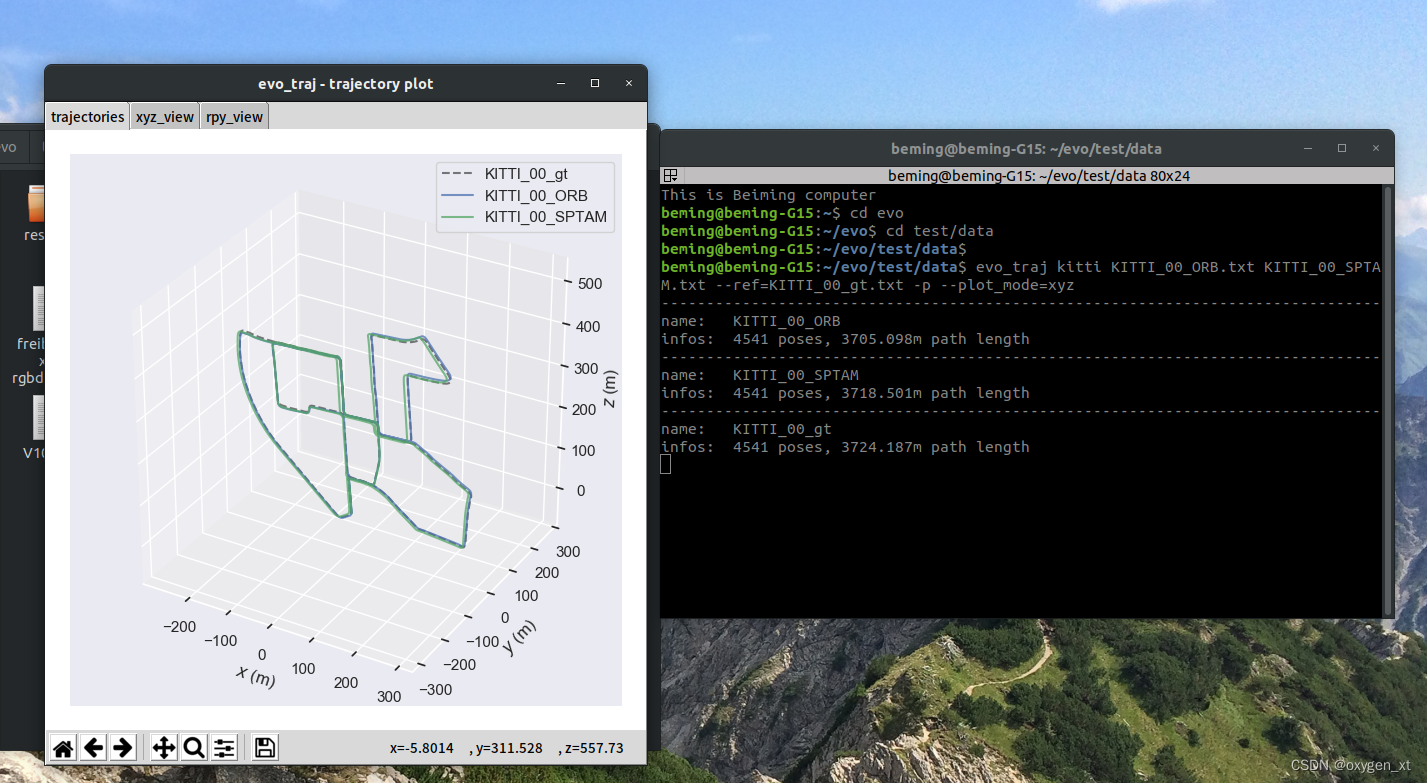
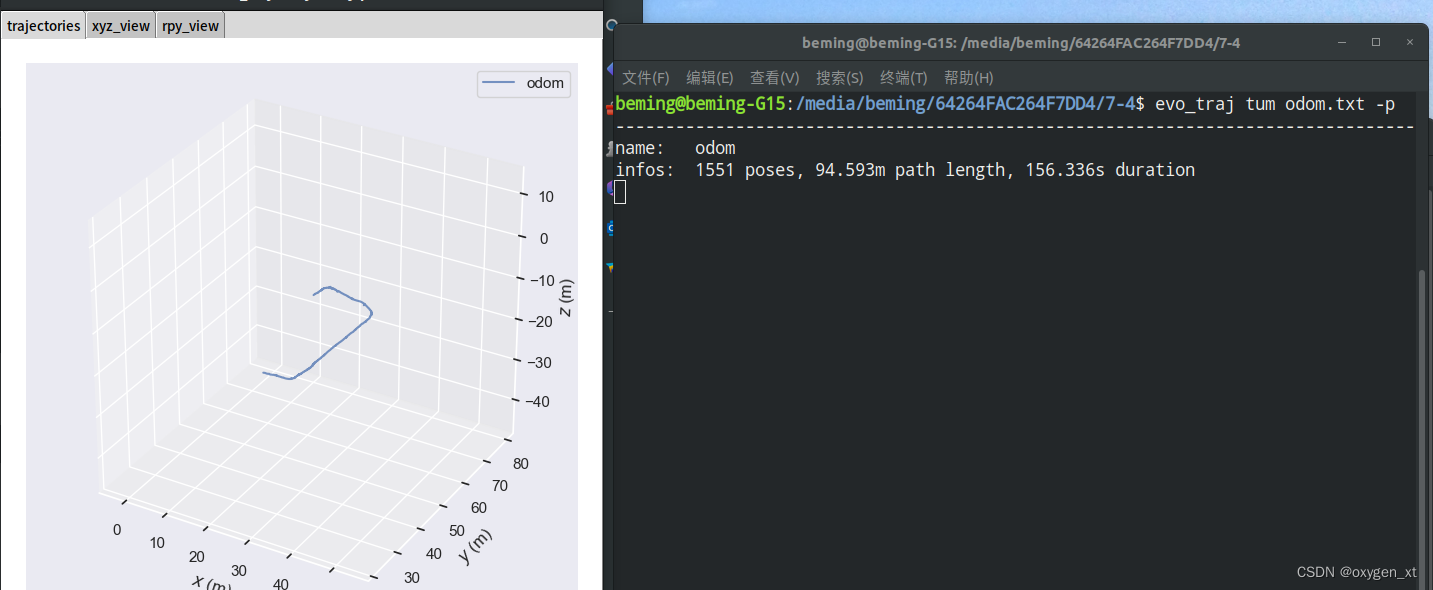
使用evo将slam中的rosbag的轨迹输出为tum格式的txt文件_bag包转tum格式-CSDN博客
如何利用ros搭建虚拟场景通过仿真机器人完成一次简单的SLAM建图、导航规划(超简单)?——学习来源:机器人工匠阿杰_ros slam建图 ...
如何基于ROS学习激光SLAM? - 知乎
介绍ROS中通信方式_ros通讯-CSDN博客
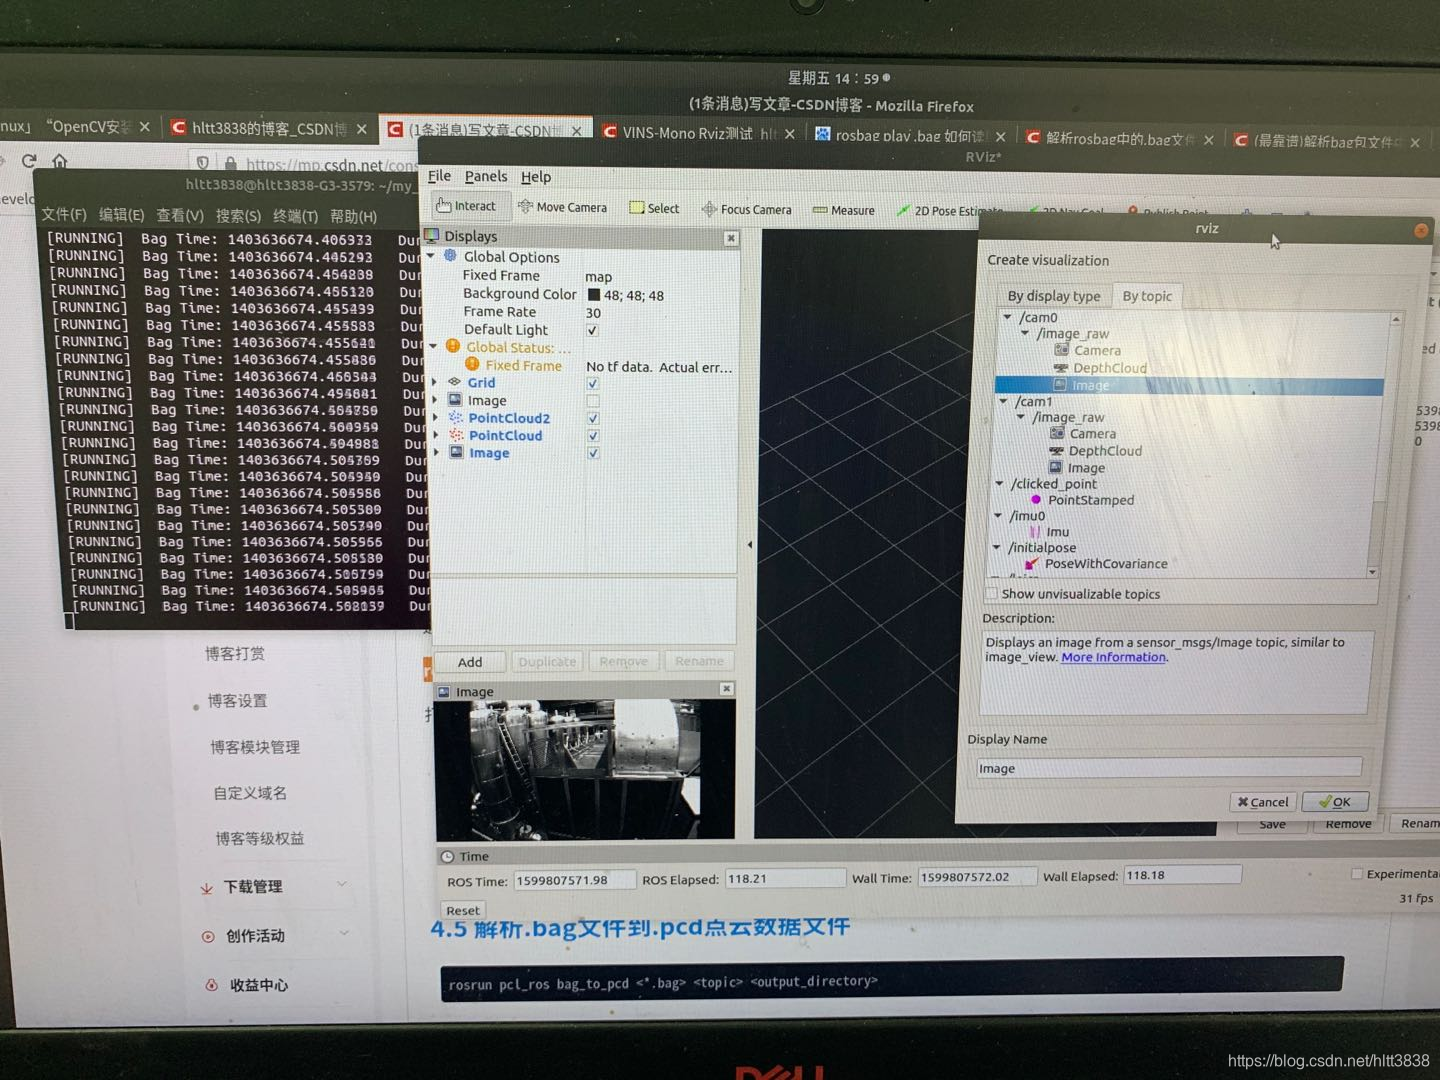
[学习点云]ROS中解析bag包中的点云文件到pcd格式_rosbag转pcd-CSDN博客
ROS学习笔记06、ROS常用组件(TF坐标变换、rosbag、rqt工具箱)_wx6130851f54f1b的技术博客_51CTO博客
[项目复盘] 从零构建 ROS 2 嵌入式 SLAM 系统:基于 ESP32 + Micro-ROS + SLAM Toolbox_ros2 ...
ROS提取bag视频中的图片单帧保存_保存rosbag中某一张图像-CSDN博客
rosbag与rqt_bag的常用-CSDN博客
slam和ros之间的是什么关系?_ros和slam的关系-CSDN博客
Turbot4机器人入门教程-离线建图-slam_toolbox算法异步建图_创客智造ROS的技术博客_51CTO博客
ROS入门:保存和回放数据(bag文件的使用)_rosbag回放数据-CSDN博客
用evo分析SLAM录制的bag包中的轨迹_evo对比两个rosbag中的某个话题的轨迹-CSDN博客
rosbag中提取图像_rosbag提取图片-CSDN博客
【ROS机器人】 --- 2-2.slam建图保存_rviz和gazebo联合仿真地图保存-CSDN博客
ros的slam建图和导航(含工作空间)_slam建图流程-CSDN博客
ROS小工具学习与使用_rqt bag-CSDN博客
[ROS 系列学习教程] rosbag 命令行介绍-CSDN博客
ROS学习笔记15:rosbag数据记录与回放(ROS常用组件)_rosbag record-CSDN博客
rosbag记录与回放数据以及通过GMapping算法创建地图与导航_ros .bag数据-CSDN博客
Turbot4机器人入门教程-离线建图-cartographer算法建图_创客智造ROS的技术博客_51CTO博客
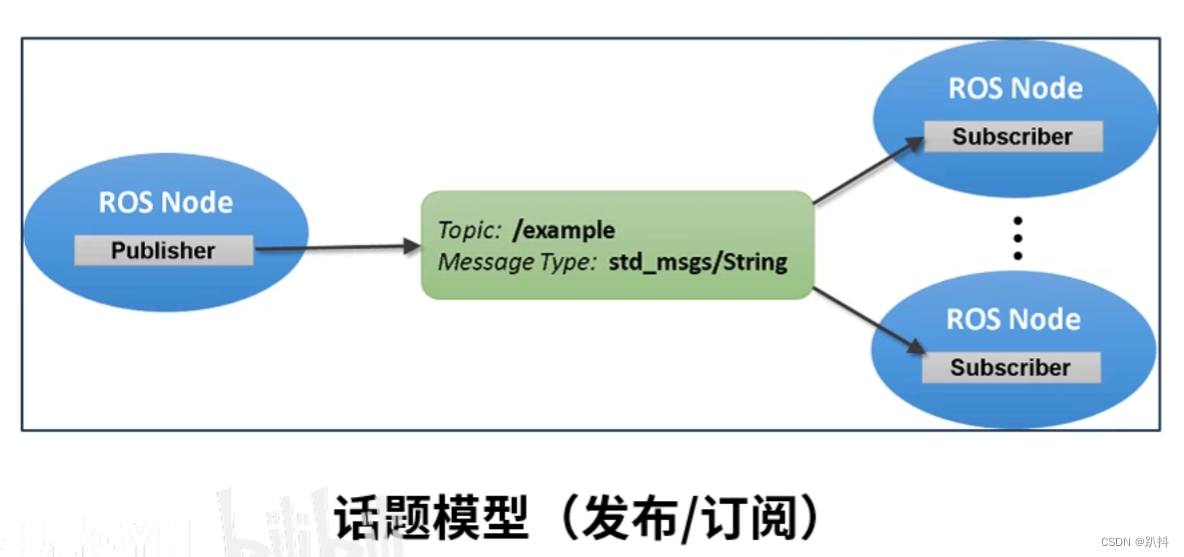
【ROS】话题通信_ss
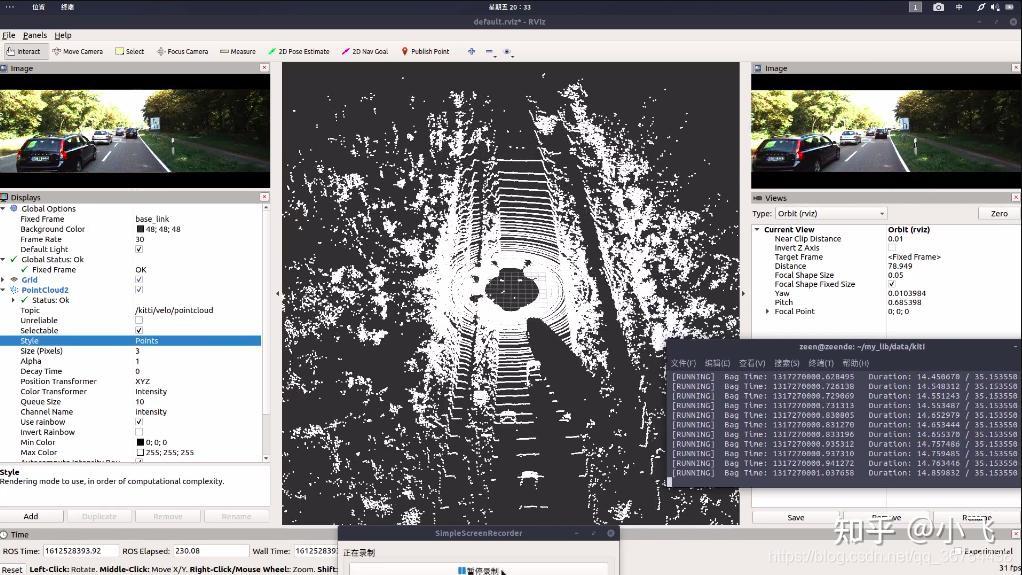
kitti数据集使用-rosbag-rviz_kiiti数据集激光rosbag-CSDN博客
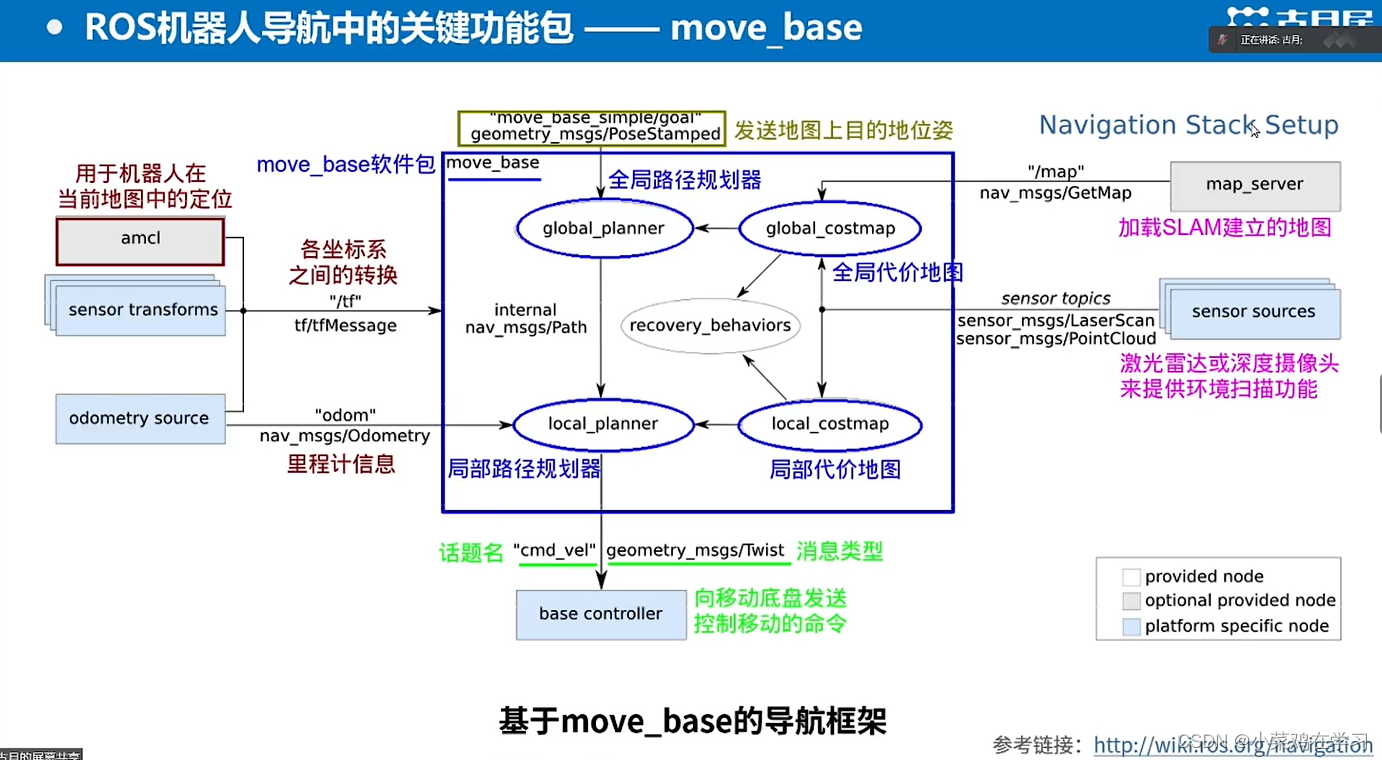
ROS机器人导航中的关键功能包-CSDN博客
零基础入门ROS-SLAM小车仿真与实践[理论+仿真+实战]-CSDN博客
[ROS 系列学习教程] rosbag Python API_python rosbag-CSDN博客
一起自学SLAM算法:1.3 ROS系统架构-CSDN博客
基于ros将文件夹中的图像转换为bag包(c++版本)_ros建图如何打包成bag-CSDN博客
ROS实验笔记之——SLAM无人驾驶初入门_ros slam无人驾驶-CSDN博客
ROS入门指南-CSDN博客
ROS Noetic入门笔记(十一)使用rosbag实现数据记录与回放_ros noetic rosbag-CSDN博客
【ROS】—— ROS常用组件—rosbag与rqt工具箱(十二)-CSDN博客
4.第四次课—ROS进阶【ROS智能车-自动驾驶入门与实战】科创竞赛兴趣班 | 自动驾驶技术| ROS常用工具| launch文件|TF坐标 ...
从零入门激光SLAM(四)——ROS C++编译基础_基于激光的slam在哪里写代码-CSDN博客